เปิดบอร์ดแล้วรีเลย์กระตุก ต้องดูตรงไหน
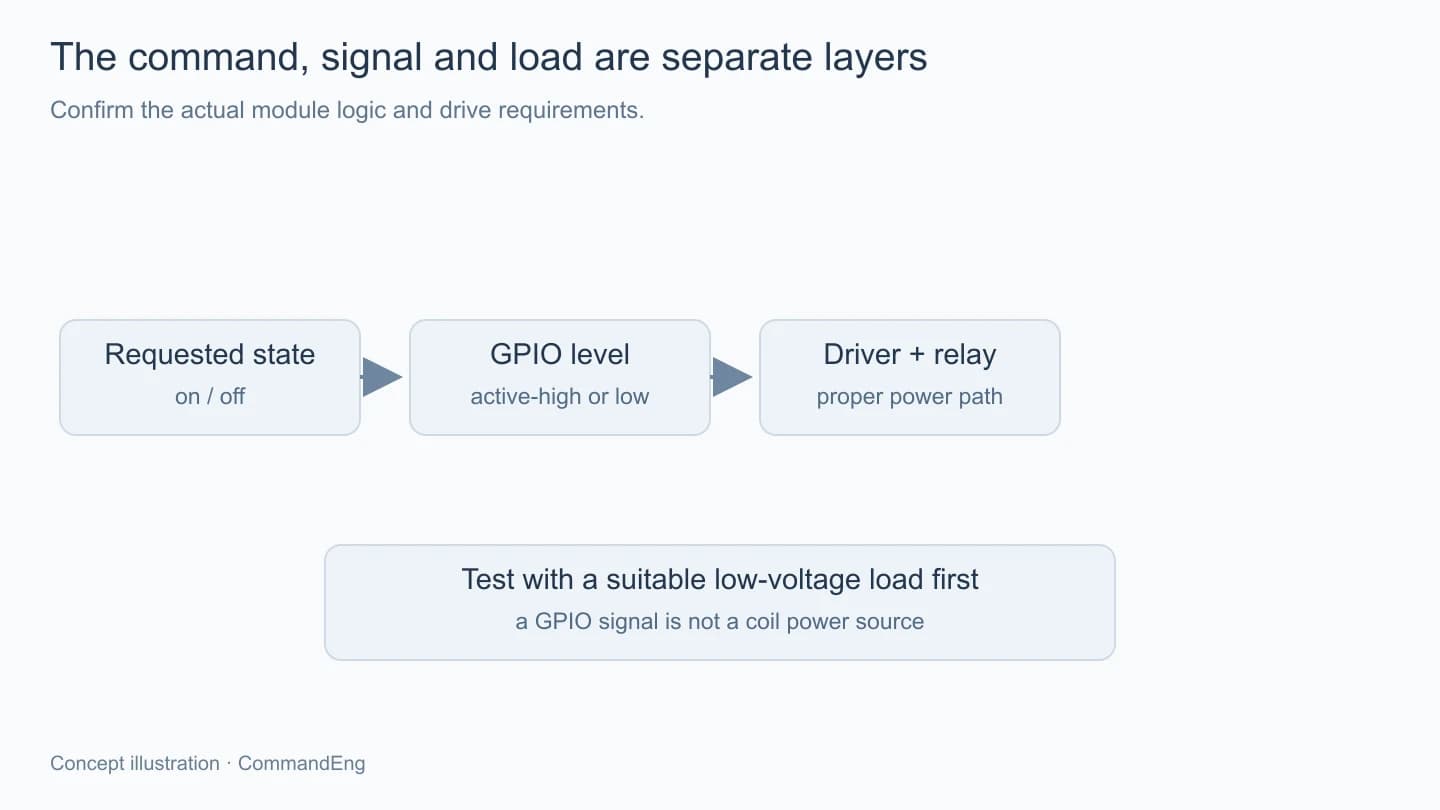
งานเปิดปิดอุปกรณ์ด้วยบอร์ดมักเริ่มจากสั่งขาให้เป็น HIGH หรือ LOW แล้วฟังว่ารีเลย์เปลี่ยนสถานะหรือยัง เมื่อทำตามคำสั่งบนจอได้ครบ เราก็อาจรู้สึกว่าส่วนควบคุมพร้อมแล้ว
แต่ยังมีอีกช่วงที่ควรสังเกต คือก่อนโปรแกรมจะมาถึงคำสั่งตั้งค่า ระหว่างเสียบไฟ รีเซต หรืออัปเดตเฟิร์มแวร์ ขาสัญญาณอาจยังไม่ได้อยู่ในสภาพเดียวกับตอนแอปทำงานปกติ รีเลย์บางชุดจึงมีอาการกระตุกเฉพาะช่วงเริ่มต้น ทั้งที่หลังจากนั้นสั่งงานได้ตรงทุกครั้ง
เรื่องนี้ต้องดูทั้งขาที่เลือกและวงจรของโมดูลร่วมกันครับ เพราะการเขียนคำสั่งปิดให้เร็วขึ้นช่วยได้เฉพาะช่วงที่โค้ดของเราเริ่มทำงานแล้ว แต่ยังไม่ได้อธิบายสิ่งที่เกิดก่อนหน้านั้นทั้งหมด
รู้ก่อนว่าโมดูลตีความสัญญาณอย่างไร
คำว่า active-low หมายถึงการทำงานที่ถูกสั่งด้วยระดับต่ำตามเงื่อนไขอินพุตของวงจร ไม่ได้หมายความว่ารีเลย์ทุกตัวต้องทำงานแบบนี้ โมดูลที่ขายสำเร็จอาจมีทรานซิสเตอร์ optocoupler หรือตัวเลือก trigger รวมอยู่ จึงต้องตรวจรุ่นและวงจรจริง
ถ้าโค้ดตั้งชื่อเพียง relayOn = 1 แล้วส่งค่าตรงไปที่ขา เราอาจอ่านความหมายกลับด้านได้ง่าย ควรแยกระหว่างสถานะที่แอปต้องการกับระดับไฟฟ้าที่ต้องออก เช่น ฟังก์ชันสั่งปิดควรรู้เองว่าจะกำหนดอินพุตของโมดูลอย่างไร คนเรียกใช้ไม่ต้องจำว่าชุดนี้เป็น active-low ทุกจุด
รวมถึงต้องแยกคอยล์รีเลย์กับหน้าสัมผัสด้วย การที่คอยล์ได้รับไฟและมีเสียงคลิกไม่ได้รับประกันว่าโหลดที่ต่อจะอยู่ในความหมายเปิดหรือปิดตามชื่อในแอป เพราะหน้าสัมผัสและรูปแบบการต่อเป็นอีกส่วนหนึ่งที่ต้องตรวจให้ตรงกัน
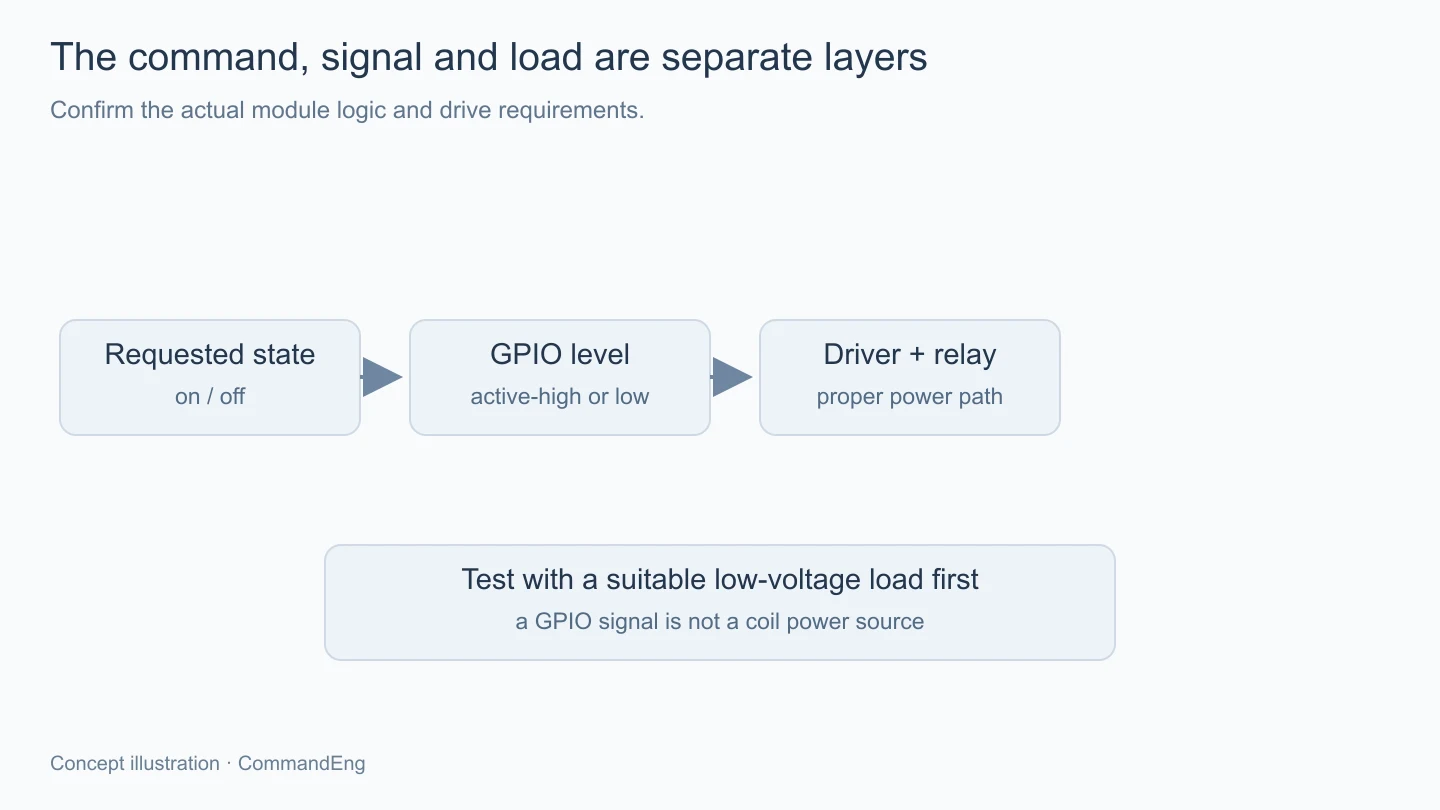
ในขั้นตรวจควรใช้ตัวบอกสถานะหรือโหลดแรงดันต่ำที่เหมาะกับชุดทดลองก่อน เพื่อให้เห็นพฤติกรรมเริ่มต้นครบโดยไม่เอาผลของการกระตุกไปเกิดกับเครื่องใช้จริง การทำงานกับส่วนไฟบ้านต้องมีวงจรและการติดตั้งที่เหมาะสมกับงานนั้น ไม่อาศัยว่าการทดลอง GPIO ผ่านแล้วเป็นหลักฐานพอ
ช่วงก่อนแอปเริ่มทำงานเป็นใครดูแลขา
หลังเปิดไฟ ชิปต้องผ่านขั้นเริ่มต้นก่อนถึงโปรแกรมของเรา ขาบางตัวมีหน้าที่เกี่ยวกับการบูต การสื่อสารเริ่มต้น หรือถูกวงจรบนบอร์ดต่อใช้งานไว้แล้ว จึงต้องดูข้อมูลของชิป โมดูล และบอร์ดที่เลือก ไม่ดูเพียงว่าขานั้นตั้งเป็น output ได้ตอนโปรแกรมทำงาน
ขาที่ยังเป็นอินพุตหรือมีสภาพเริ่มต้นตามฮาร์ดแวร์อาจไม่ให้ระดับที่โมดูลต้องการตลอดเวลา ถ้าอินพุตฝั่งขับไม่ได้มีสถานะเริ่มต้นที่ชัด เราก็อาจเห็นการเปลี่ยนสถานะระหว่างที่ทุกส่วนกำลังเริ่มทำงานได้
การเลือกขาที่เหมาะสมเป็นขั้นแรก แต่ควรคิดต่อถึงวงจรที่ทำให้สถานะพักชัดด้วย เช่น อินพุต enable ของส่วนขับหรือการกำหนดระดับด้วยส่วนประกอบภายนอกตามการออกแบบจริง ทั้งนี้ต้องไม่รบกวนขาที่ใช้ตัดสินโหมดบูตหรือเกินข้อกำหนดของชิป
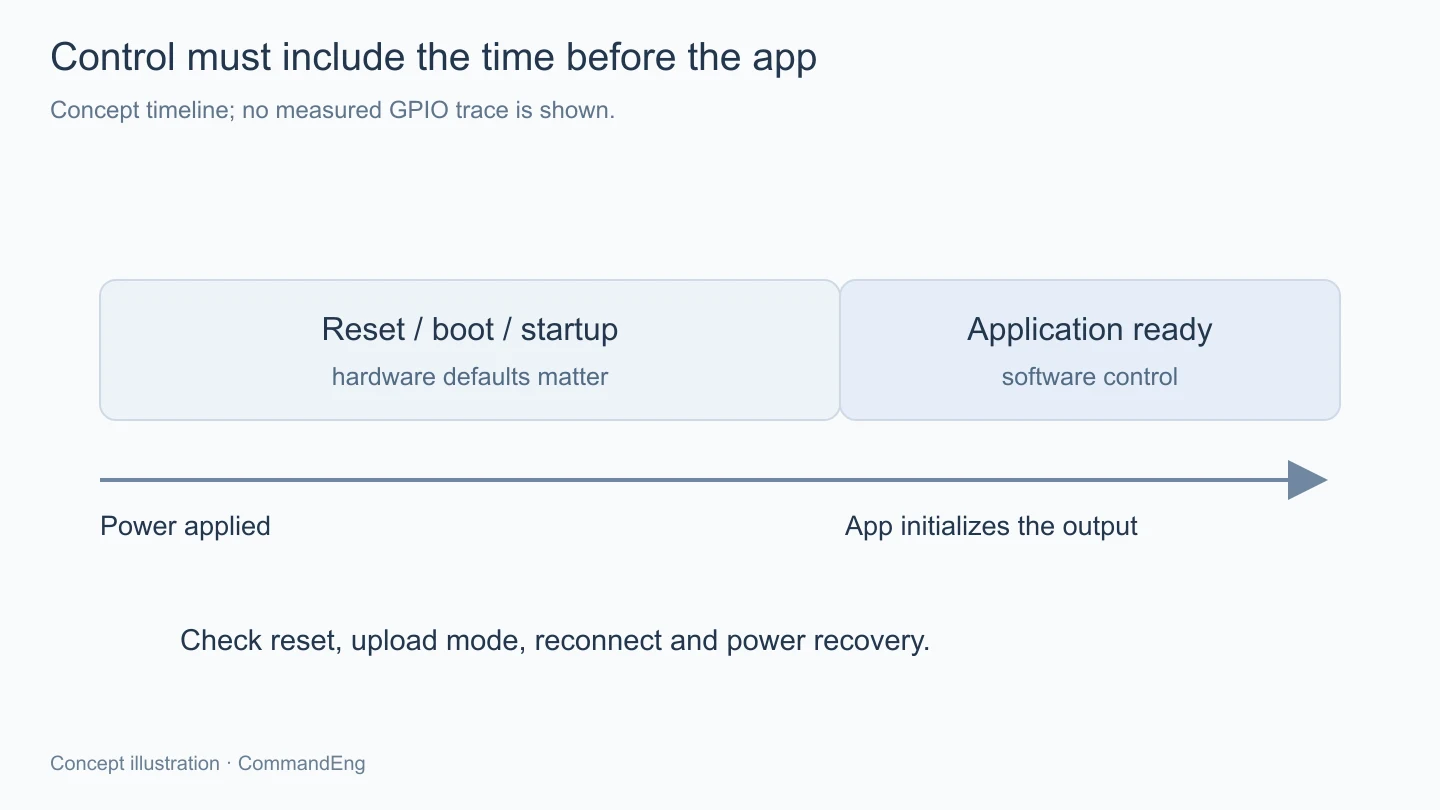
เมื่อมองเป็นเส้นเวลา เราจะเห็นว่าสถานะที่ต้องการควรถูกดูแลตั้งแต่ก่อนแอปพร้อม ไม่ใช่ตั้งสมมติฐานว่าช่วงก่อนเรียก setup ไม่มีความสำคัญ งานควบคุมที่โหลดขยับแล้วมีผลจริงจึงควรกำหนดพฤติกรรมเมื่อเปิดเครื่องไว้เป็นส่วนหนึ่งของข้อกำหนดตั้งแต่ต้น
อย่าให้ขา GPIO รับหน้าที่จ่ายไฟแทนวงจรขับ
อินพุตสั่งงานของโมดูลกับคอยล์รีเลย์เป็นคนละภาระทางไฟฟ้า ขา GPIO ใช้ส่งสัญญาณตามข้อจำกัดของมัน ไม่ใช่ทางจ่ายกระแสให้คอยล์โดยตรง หากใช้ตัวรีเลย์เปล่าก็ต้องมีส่วนขับและการจัดการโหลดเหนี่ยวนำที่เหมาะสม
แม้ใช้โมดูลที่มีวงจรขับมาแล้ว ก็ยังต้องดูไฟเลี้ยง ระดับอินพุต และวิธีอ้างอิงสัญญาณ ไม่สมมติว่าโมดูลรับไฟเลี้ยงระดับหนึ่งแล้วต้องรับสัญญาณจากบอร์ดอีกระดับได้แน่นอน รวมถึงไม่ย้ายจัมเปอร์บนโมดูลตามภาพของรุ่นอื่นโดยยังไม่รู้ว่ามันเชื่อมส่วนใดอยู่
แหล่งจ่ายเองก็ควรถูกตรวจระหว่างรีเลย์เปลี่ยนสถานะ หากบอร์ดรีเซตในจังหวะนั้น ปัญหาอาจวนกลับไปเริ่มลำดับบูตและทำให้ดูเหมือนคำสั่งถูกส่งซ้ำ จึงควรเก็บเหตุผลการรีสตาร์ตควบคู่กับสถานะควบคุมระหว่างไล่ปัญหา
โค้ดควรมีสถานะเริ่มต้นที่อ่านออก
ฝั่งแอปควรกำหนดค่าที่ต้องการก่อนเปิดรับคำสั่งภายนอก และรวมการแปลงความหมายเปิดปิดไว้ที่เดียว ถ้าแต่ละจุดเขียน HIGH กับ LOW ตามความจำของคนแก้ เมื่อเปลี่ยนโมดูลก็เสี่ยงมีบางเส้นทางกลับด้านอยู่
ควรแยกด้วยว่าหลังเปิดเครื่องระบบจะกลับไปยังคำสั่งล่าสุดหรือเริ่มในสถานะพัก เพราะสองนโยบายนี้ให้พฤติกรรมต่างกัน งานบางอย่างไม่ควรเริ่มทำเพียงเพราะมีค่าค้างจากรอบก่อน ขณะที่บางงานต้องมีเงื่อนไขเฉพาะจึงจะกลับมาทำต่อได้ จึงต้องตัดสินจากหน้าที่ของระบบ
ถ้ารับคำสั่งผ่าน MQTT ควรดู retained message ร่วมด้วย คำสั่งเก่าที่ส่งกลับมาตอนสมัครรับใหม่อาจทำให้รีเลย์เปลี่ยนหลังบูตอีกครั้ง แม้ช่วงเริ่มต้นทางไฟฟ้าจะเรียบร้อยแล้วก็ตาม จังหวะนี้เป็นอีกสาเหตุหนึ่งที่ต้องแยกจากขากระตุกก่อนแอปเริ่ม
ทดสอบให้รวมจังหวะที่ไม่ได้กดปุ่มบนจอ
นอกจากลองสั่งเปิดปิดตามปกติ ควรตรวจตอนเปิดไฟใหม่ กดรีเซต เข้าโหมดอัปโหลด และตอนการเชื่อมต่อขาดแล้วกลับมา โดยจดว่าคอยล์เปลี่ยนเมื่อใดเทียบกับ log เริ่มระบบ หากมีเครื่องมือวัดสัญญาณก็ใช้ตรวจช่วงที่ log ยังไม่เริ่มได้ตามความเหมาะสม
การทดสอบควรคงการต่อและใช้โหลดทดลองเดิมก่อน หากเปลี่ยนทั้งแหล่งจ่าย โมดูล และขาในครั้งเดียว เราอาจทำให้อาการหายแต่ยังไม่รู้สาเหตุ เมื่อแยกได้แล้วค่อยเก็บข้อมูลรุ่นโมดูล การต่อ และสถานะพักไว้เป็นชุดเดียวกับเฟิร์มแวร์ เพื่อไม่ให้ปัญหากลับมาตอนเปลี่ยนอะไหล่
หากหน้าจอแสดงสถานะจากคำสั่งล่าสุดเพียงอย่างเดียว ก็ควรติดป้ายให้ตรงว่าค่านั้นเป็นสิ่งที่สั่งไว้ ไม่ใช่ผลยืนยันหน้าสัมผัสจริง งานที่ต้องรู้ว่าโหลดทำงานแล้วต้องมีทางตรวจผลตามความต้องการของระบบเพิ่มขึ้นอีกชั้น การส่งสัญญาณสำเร็จจึงจะไม่ถูกเข้าใจเกินสิ่งที่เราตรวจได้
สรุป
รีเลย์กระตุกตอนเปิดเครื่องต้องมองตั้งแต่ความหมาย active-low สถานะขาระหว่างบูต ไปจนถึงวงจรขับและไฟเลี้ยง การสั่งปิดในโค้ดเป็นเพียงส่วนหนึ่งของเส้นทางนี้ เมื่อกำหนดสถานะพักที่ฮาร์ดแวร์รองรับและทดสอบช่วงเริ่มต้นกับการเชื่อมต่อกลับครบแล้ว เราจะอธิบายพฤติกรรมของระบบได้มากกว่าการดูเพียงว่ากดปุ่มแล้วรีเลย์ทำงานครับ

